
NVIDIA je na svom Hugging Face blogu predstavila novi pristup izgradnji robotskih simulacija koristeći takozvane SimReady assete — 3D modele koji su unapred pripremljeni za rad u simulacionim okruženjima. Cilj je jasan: da inženjeri i istraživači mogu brže da testiraju robotske zadatke poput pick-and-place operacija, bez potrebe da od nule prave svaki model ili scenu.
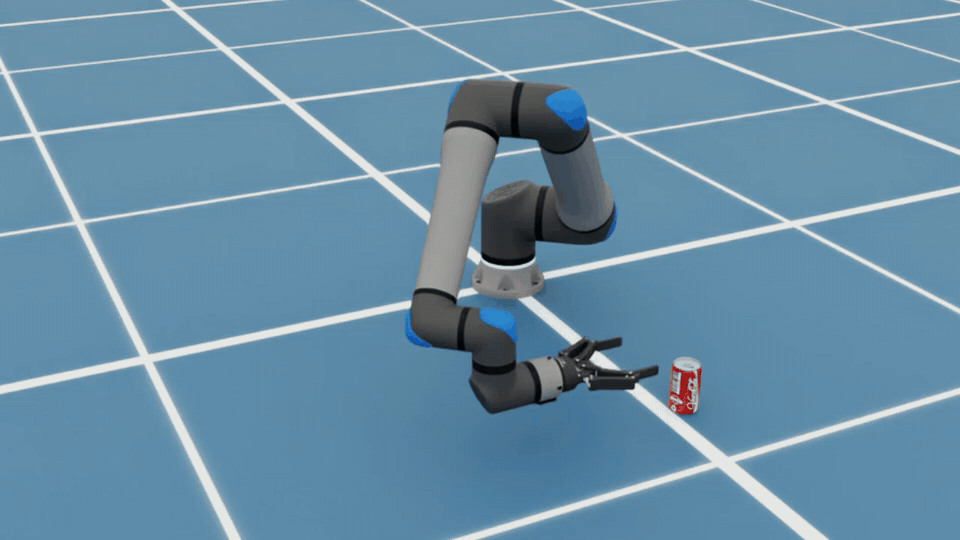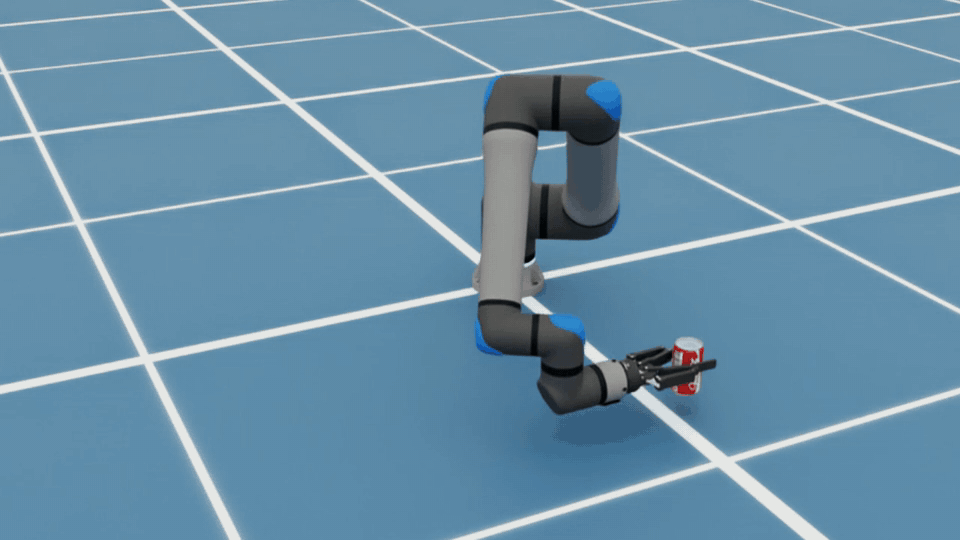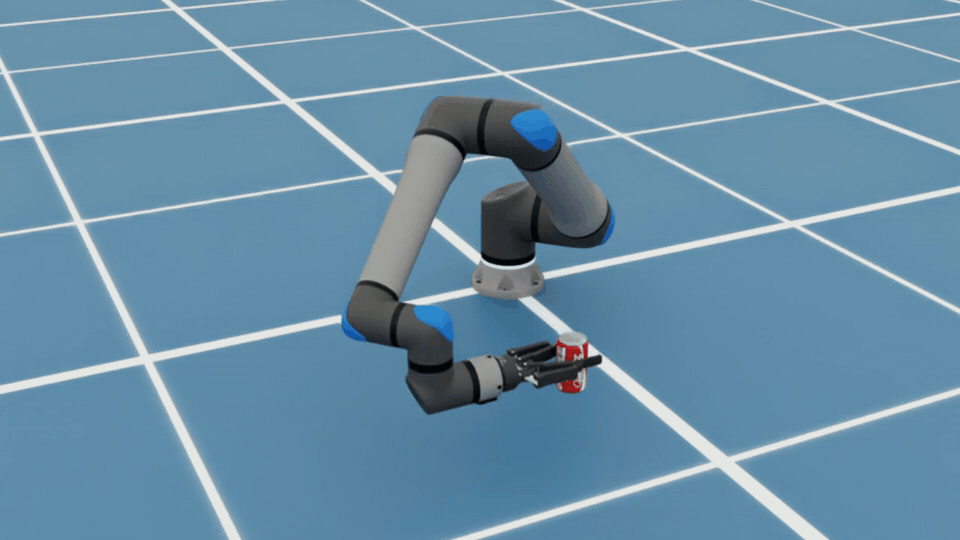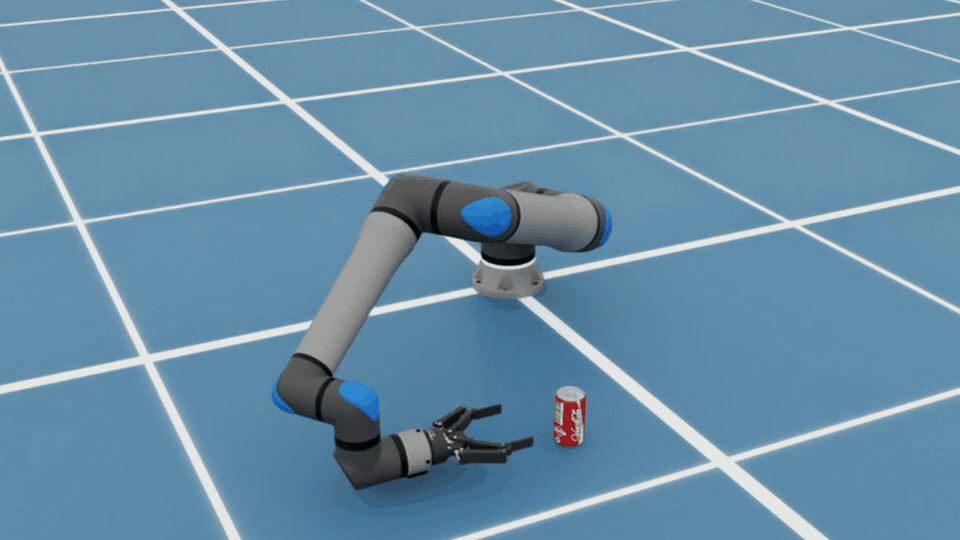
Pick-and-place je jedan od najosnovnijih, ali i najčešćih zadataka u industrijskoj robotici — robot treba da podigne predmet i prebaci ga na drugu lokaciju. Zvuči jednostavno, ali u praksi zahteva precizno modelovanje geometrije, fizike i interakcije sa okolinom. Upravo tu u igru ulaze SimReady assete, koje NVIDIA opisuje kao gradivne blokove spremne za simulaciju u realnom vremenu.
Šta su SimReady assete i zašto su važne
SimReady je NVIDIA standard za 3D assete koji su optimizovani za USD (Universal Scene Description) format i renderovanje pomoću RTX tehnologije. To znači da modeli dolaze sa ispravnim fizičkim svojstvima, materijalima i hijerarhijom — sve ono što simulatoru treba da bi ponašanje robota bilo verodostojno. Umesto da danima podešavate model, možete ga odmah ubaciti u scenu i pokrenuti simulaciju.
Na Hugging Face platformi već su dostupni skupovi podataka poput nvidia/simready-assets, kao i kolekcije kompanija Robotiq i Universal Robots, što pokazuje da ekosistem polako postaje otvoreniji za širu zajednicu. Ovo je važan korak ka demokratizaciji robotike — ranije su ovakvi resursi bili rezervisani za velike industrijske igrače sa sopstvenim simulacionim timovima.
Kako izgleda praktičan rad
Postupak je relativno pristupačan: preuzmete SimReady assete, učitate ih u simulator kompatibilan sa USD formatom (poput NVIDIA Isaac Sim), definišete scenu i pokrenete pick-and-place zadatak. Robot uči ili izvršava zadatak kroz simulaciju, a rezultati se mogu koristiti za treniranje AI modela ili validaciju pre prelaska na stvarni hardver. Ovakav pristup drastično smanjuje troškove i rizik od oštećenja opreme u realnim testovima.
Detaljnije uputstvo možete pronaći na NVIDIA blogu na Hugging Face platformi, gde su opisani koraci i dostupni primeri.
Širi kontekst: simulacija kao temelj robotike
Ovo nije izolovan potez. Veliki igrači — od NVIDIJE do Open Robotics — sve više ulažu u simulacione alate jer je jasno da se budućnost robotike i autonomnih sistema gradi upravo u virtuelnim okruženjima. Trening modela mašinskog učenja u simulaciji, pa prenos znanja na stvarne robote (takozvani sim-to-real transfer), postaje standardna praksa.
Za domaću scenu, koja tek razvija AI i robotičke inicijative, ovakvi otvoreni resursi mogu biti odlična polazna tačka — bez potrebe za skupom opremom, timovi mogu da eksperimentišu i uče na realnim zadacima. Ostaje da vidimo koliko će zajednica prihvatiti ovaj standard i da li će SimReady postati ono što je Docker postao za softverske kontejnere — nezaobilazan deo alata.