
Google DeepMind je predstavio Gemini 4 Argon, model koji označava značajan napredak u fizičkom razumevanju, generisanju koda i vizuelno-semantičkom rezonovanju. Ovaj model otvara potpuno nove radne tokove u robotici i ubrzava put ka fizičkoj opštoj inteligenciji (Physical AGI).
Prema zvaničnom Google Developers Blogu, ključni skok u sposobnostima vidi se na Embodied Reasoning (ERQA) benchmarku, koji testira sposobnost modela da razume i rešava fizičke, prostorne probleme u 3D okruženjima. Koristeći isključivo rezonovanje, Argon postiže impresivnih 87%, nadmašujući sve druge frontier modele.
Primena kroz ceo životni ciklus robotike
Kao general-purpose model za fizičko rezonovanje, Argon se može primeniti u svim fazama razvoja i upotrebe robota. Google je podelio primere upotrebe kroz četiri ključne oblasti: upravljanje robotima, Real2Sim (pretvaranje stvarnog sveta u simulaciju), fizičko razumevanje i istraživanje sa samousavršavanjem.
Spot robot uči da baci smeće uz MuJoCo trening
Jedan od najzanimljivijih primera je upravljanje Boston Dynamics Spot robotom (12-DoF noge plus 6-DoF ruka) koji uči novu veštinu: da nogom pritisne pedalu kante za smeće i ubaci limenke sode. Argon stvara artikulisani MuJoCo digitalni blizanac kante sa pedalom kako bi vežbao pokrete pre nego što to uradi u stvarnom svetu.
U opisu zadatka navodi se da robot mora da pronađe dve limenke, podigne ih i baci u crnu kantu sa pedalom. Pre nego što stane na pedalu, mora da proveri kamerama da li je njegovo prednje-desno stopalo centrirano na pedali, a zatim koristi verifikacioni roj od dva agenta (foot-verifier i hand-verifier) da potvrdi i korak na pedalu i poravnanje ruke sa otvorom kante pre puštanja limenke.
Zero-shot upravljanje i snalaženje u prostoru
Argon takođe može da upravlja jednostavnom robotskom rukom u zero-shot režimu — bez prethodnog treniranja na tom zadatku. U jednom primeru, model je morao da uspravi prevrnutu šolju i stavi zgužvanu salvetu unutar nje. Argon rezonuje koristeći vizuelni koordinatni sistem i akcione primitive, izvršavajući zadatak kroz više turnusa.
Na snimku se vidi pogled iz trećeg lica na stvarni robot, dok je na desnoj strani kalibrisana kamera na ruci sa projektovanim koordinatama od 2 cm u stvarnom svetu i nišanom za zatvaranje hvataljke.
Šta ovo znači za budućnost robotike?
Gemini 4 Argon nije samo još jedan jezički model — on predstavlja pomak ka modelima koji razumeju fizički svet na način koji je do sada bio rezervisan za ljude. Kombinacija rezonovanja, generisanja koda i vizuelno-semantičkog razumevanja omogućava robotima da se prilagođavaju novim situacijama, uče iz simulacija i samostalno unapređuju svoje akcije.
Google ističe da se Argon može koristiti i za rekonstrukciju fizički kalibrisanih simulacionih blizanaca iz robotskih kamera, egocentričnih ljudskih snimaka, pa čak i iz rukom crtanih skica. Ovo otvara vrata bržem razvoju robota koji mogu da obavljaju složene zadatke u nestrukturiranim okruženjima — od kućnih poslova do industrijske automatizacije.
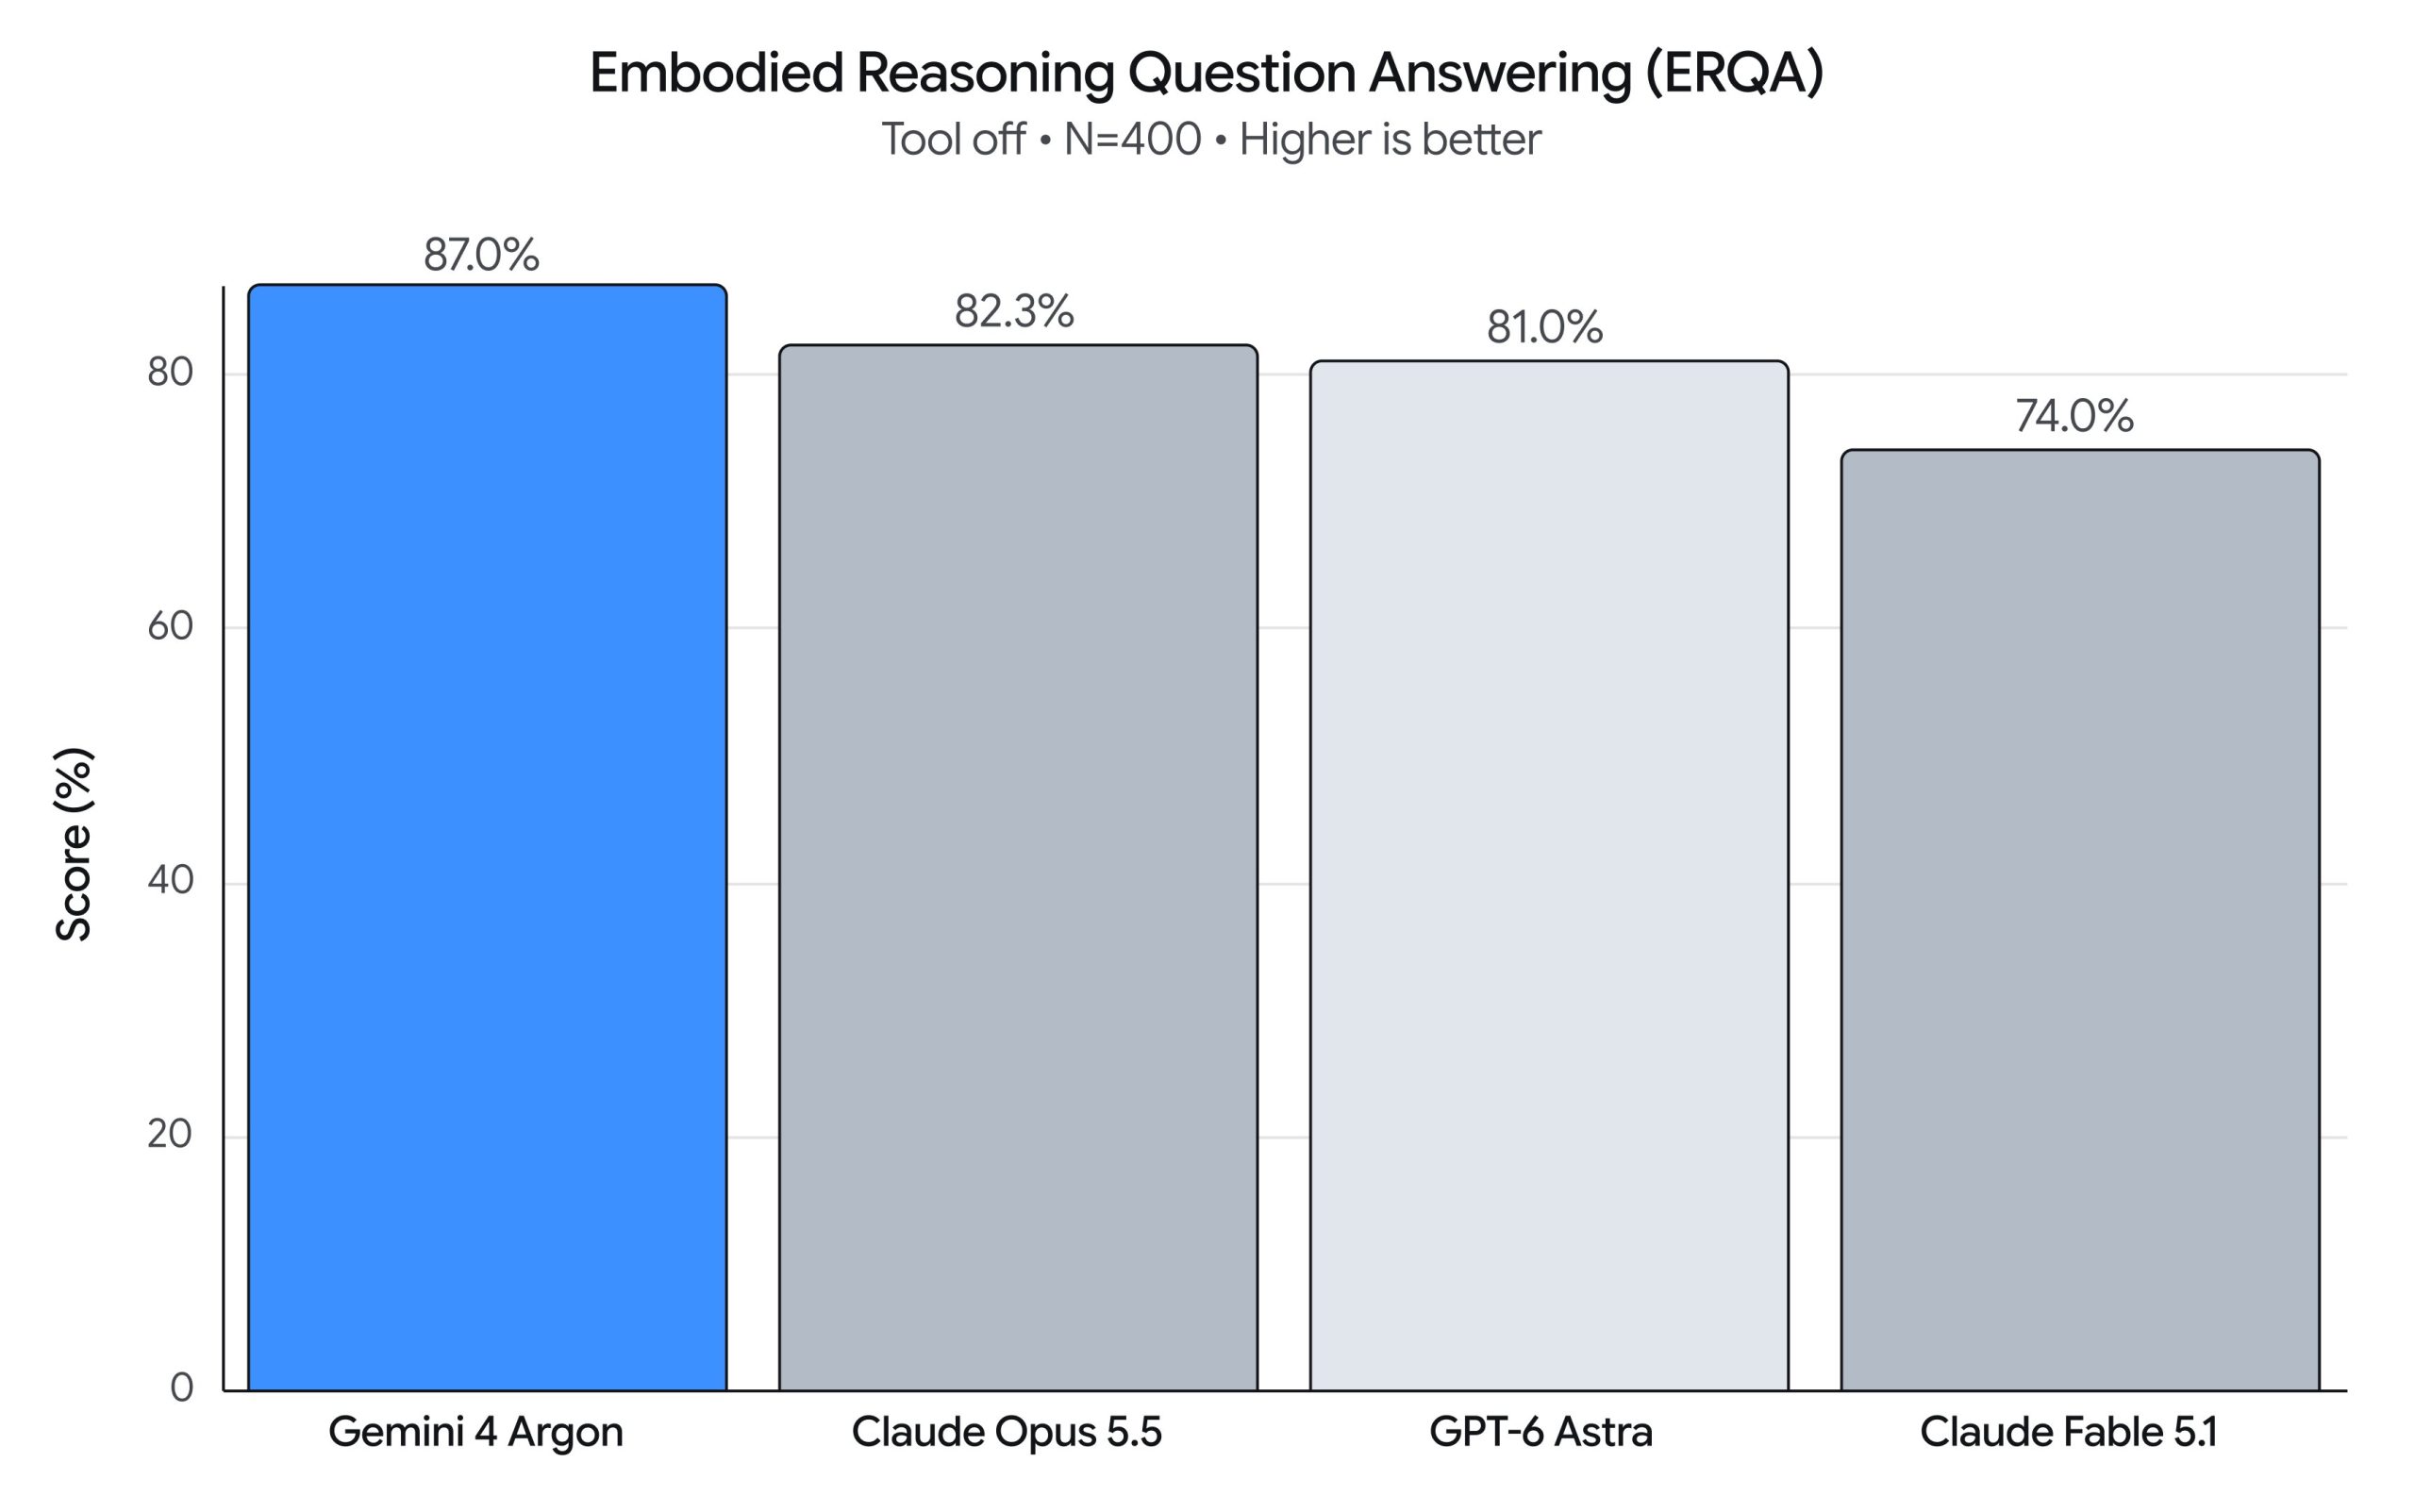
Sa ocenom od 87% na ERQA benchmarku i mogućnošću primene kroz ceo robotski stek, Gemini 4 Argon postavlja novi standard za modele koji spajaju jezik, vid i akciju. Ostaje da vidimo kako će se ova tehnologija razvijati u narednim mesecima i da li će zaista ubrzati put ka fizičkoj opštoj inteligenciji.